Shuqi Zhao (赵澍淇)

Hi! I am a Ph.D. student (Sep. 2023 - ) at UC Berkeley under the supervision of Prof. Masayoshi Tomizuka in the Mechanical Systems Control (MSC) Lab, which is affiliated with the Berkeley Artificial Intelligence Research (BAIR). Prior to this, I obtained my B.Eng. degree (Sep. 2019 - Jun. 2023) in Control Science and Engineering from Zhejiang University, majoring in automation with an honors minor at Chu Kochen Honors College.

My research interests lie in robot learning, with a particular emphasis on world action models and dexterous manipulation, including learning from human demonstrations, sim-to-real transfer.

I am seeking for reseacher internship opportunities in industry in 2027, please feel free to contact me!

Email  /  CV  /  Google Scholar  /  Github  /  LinkedIn

profile photo

shuqi_zhao@berkeley.edu


Selected Experiences

Research Intern @ Amazon Industrial Robotics

Jun. 2026 – Present

North Reading, MA · Advisor: Dr. Mustafa Mukadam

Perform zero-shot transfer of human demonstrations to dexterous robot policies.

Research Intern @ Honda Research Institute (HRI)

May 2025 – Aug. 2025

San Jose, CA · Advisor: Dr. Rana Soltani Zarrin

Developed and fine-tuned LLM-based reasoning methods for dexterous manipulation error and failure analysis.


Selected Publications (see full list)

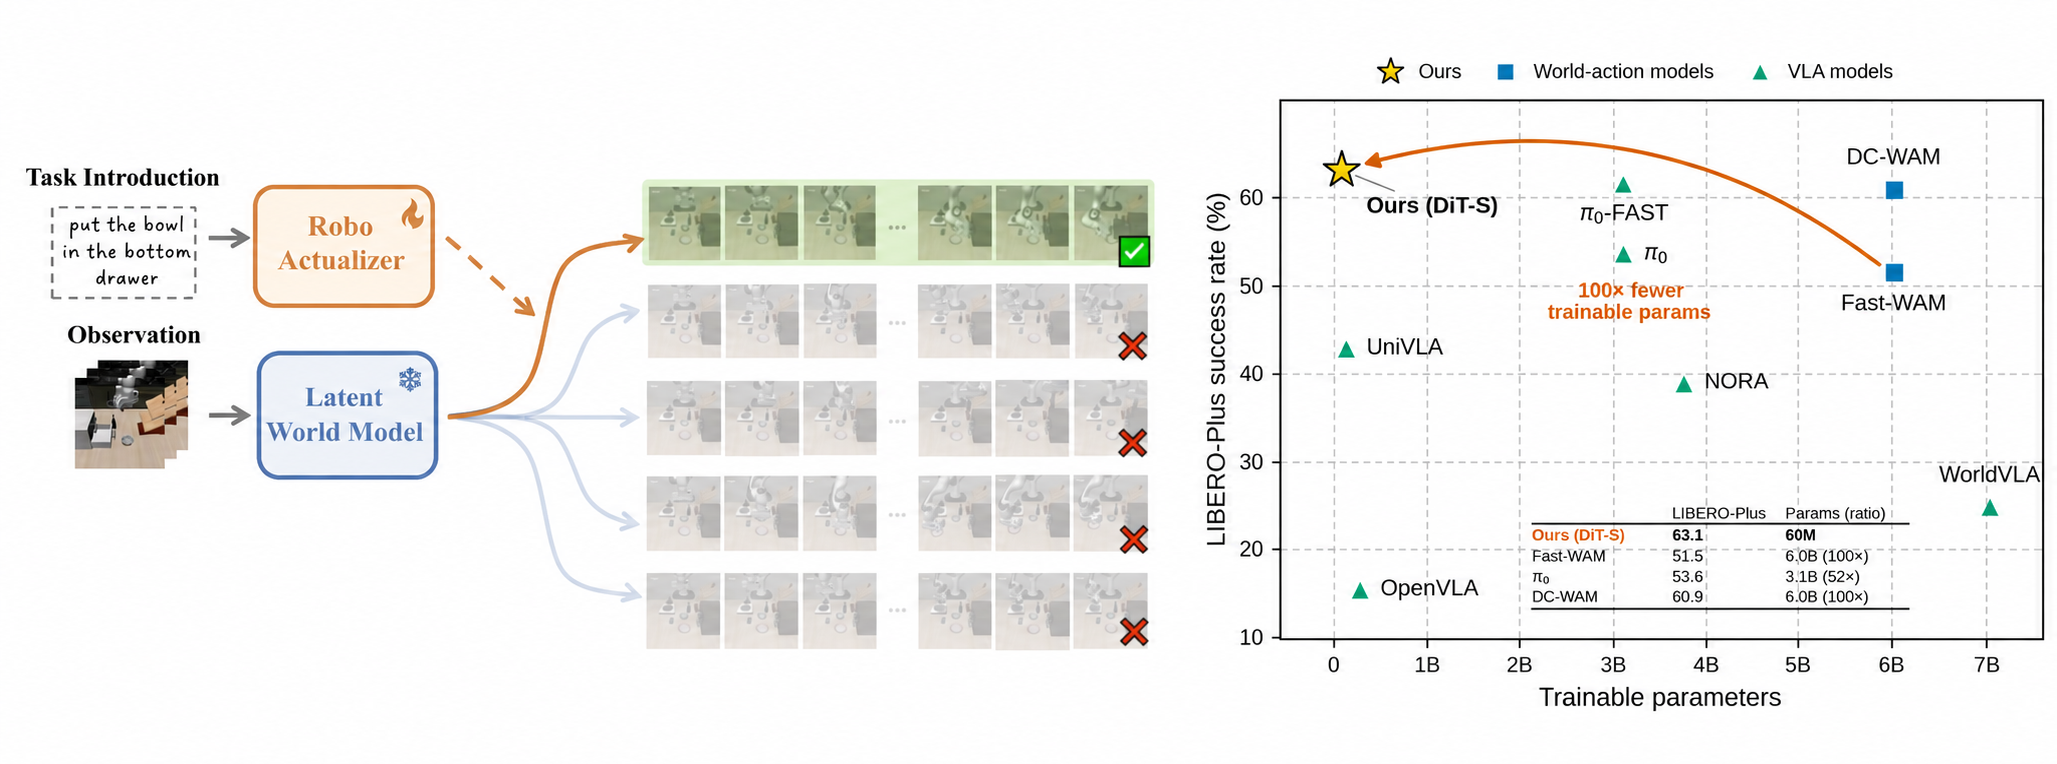
One from Infinity: Actualizing Futures from Pretrained World Models into Robot Actions
Bang Du*, Yichen Xie*, Shuqi Zhao*, Yuxin Chen, Menglin Wu, Masayoshi Tomizuka

Under review

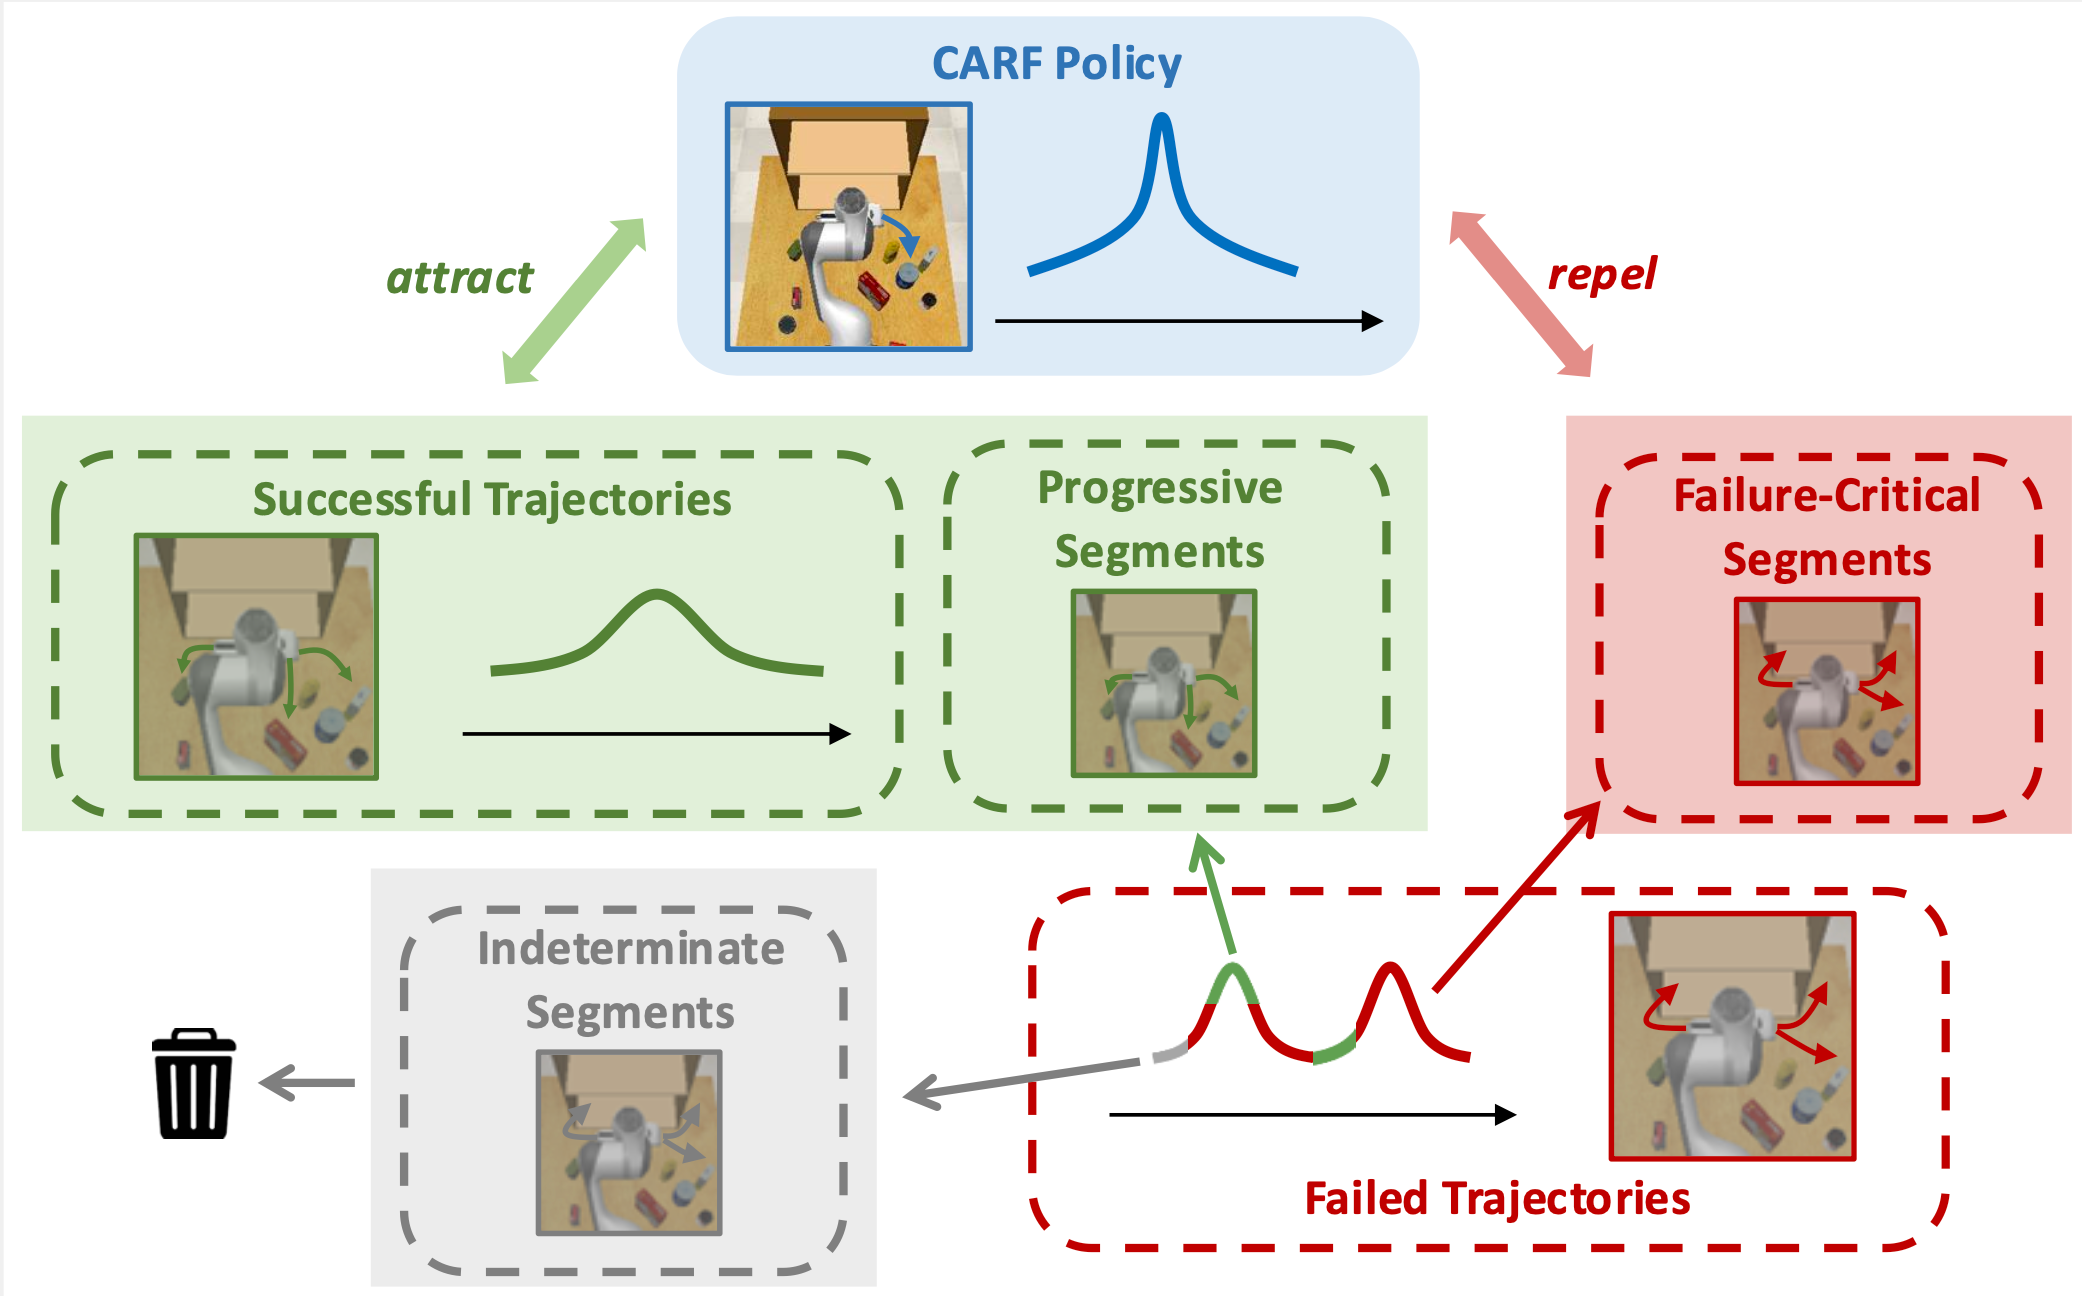
CARF: Contrastive Attraction-Repulsion of Failure-Guided Flow Matching
Shuqi Zhao, Bang Du, Cheng-En Wu, Yichen Xie, Yixiao Wang, Masayoshi Tomizuka

Under review

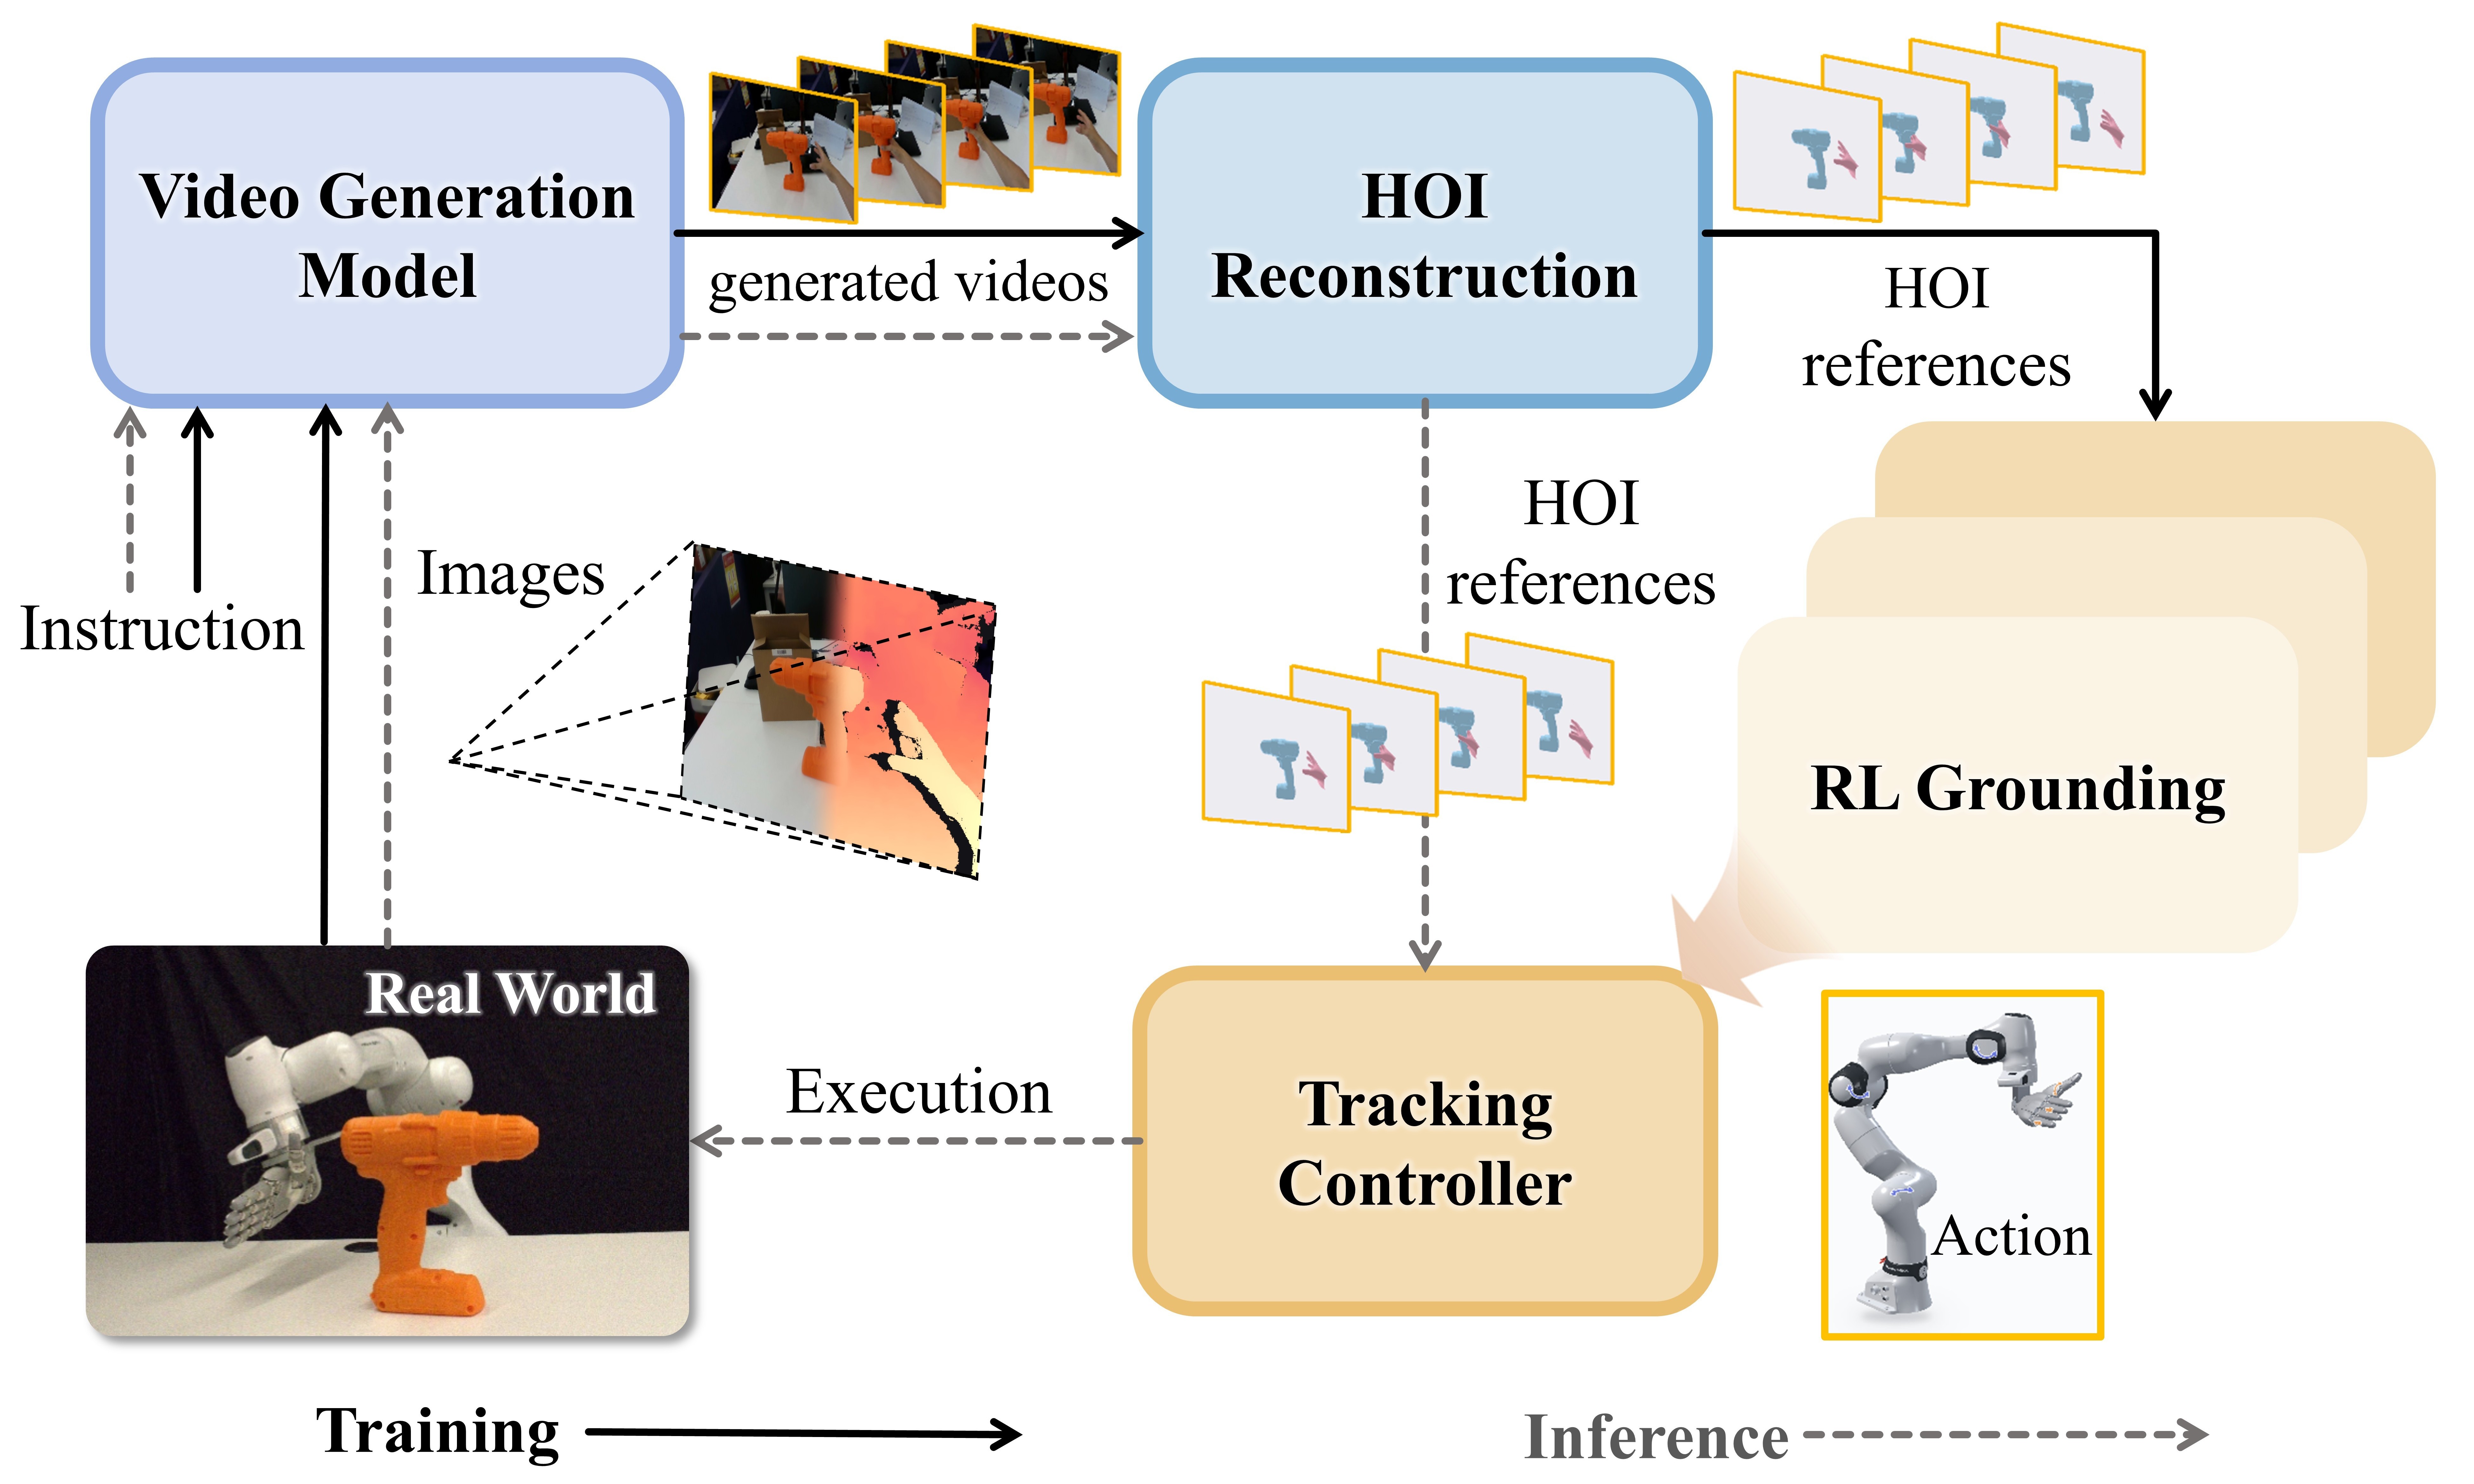
Grounding Generated Video Plans in Simulation Towards Versatile Dexterous Controllers
Tianyue Wu*, Boyuan An*, Shuqi Zhao, Heyu Guo, Wanli Xing, Yi Ma, Kaifeng Zhang, Ruihai Wu, Masayoshi Tomizuka

Under review

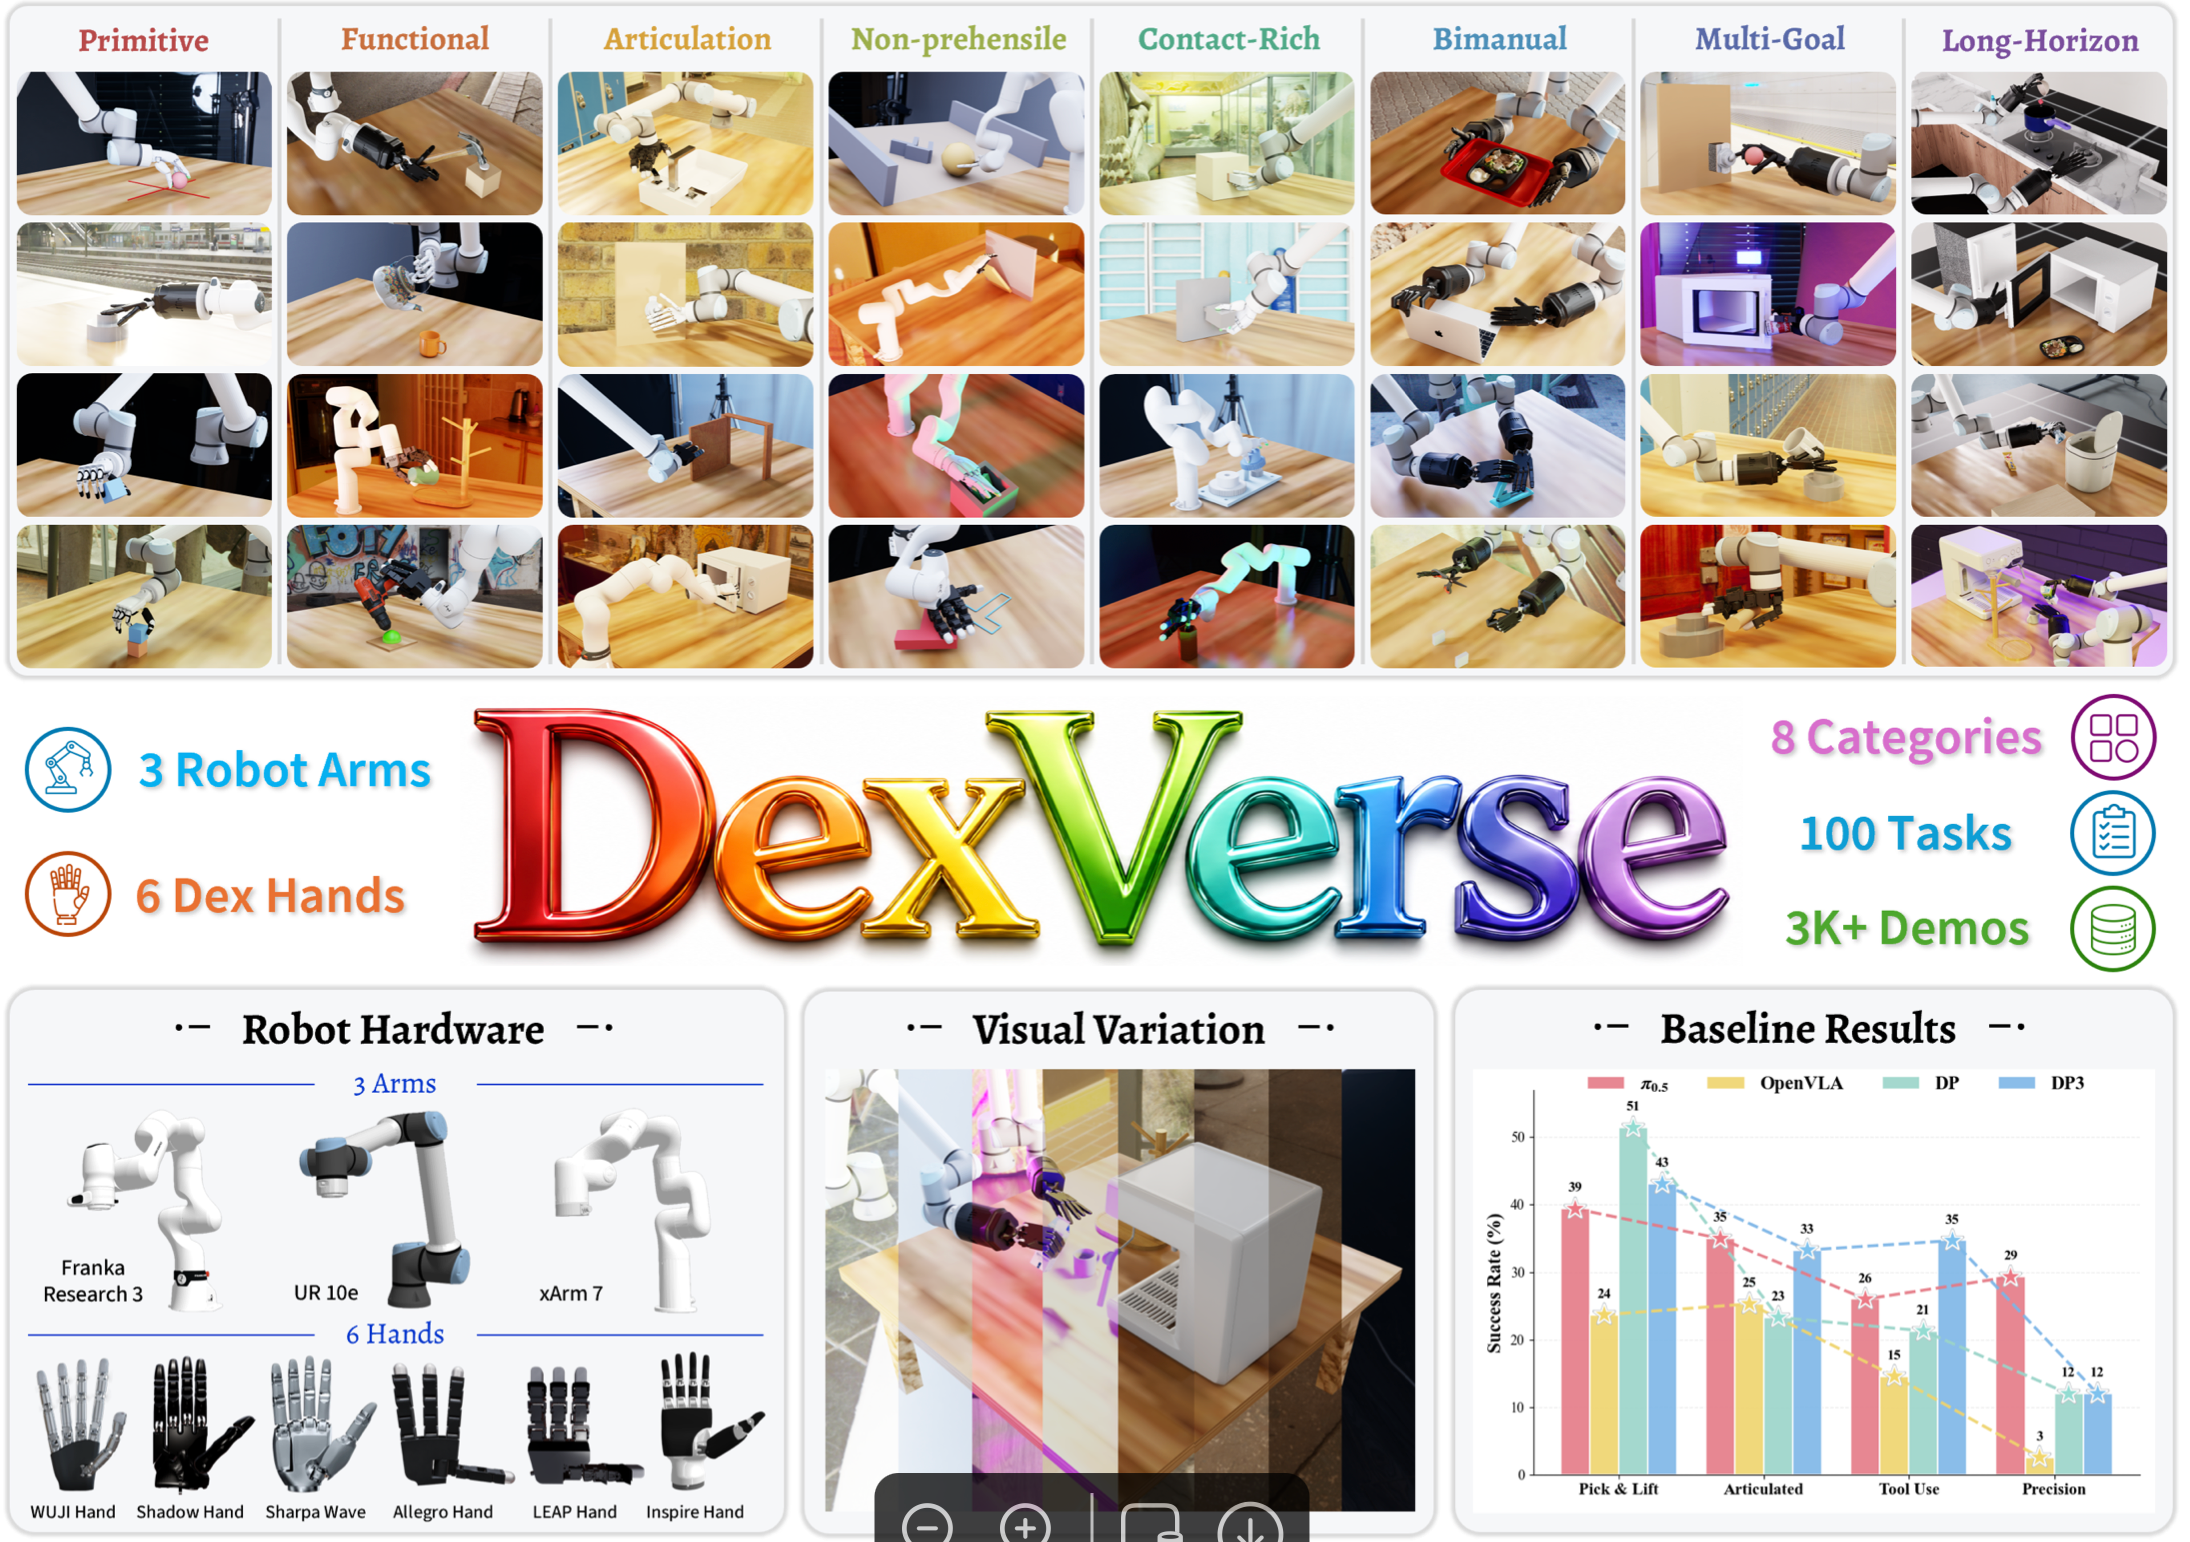
DexVerse: A Modular Benchmark for Multi-Task, Multi-Embodiment Dexterous Manipulation
Yunchao Yao*, Zhuxiu Xu*, Tianqi Zhang, Zixian Liu, Sikai Li, Zhenyu Wei, Feng Chen, Dihong Huang, Kechang Wan, Chenyang Ma, Shuqi Zhao, Shenghua Gao, Masayoshi Tomizuka, Yi Ma, Mingyu Ding

Under review

DexCtrl: Towards Sim-to-Real Dexterity with Adaptive Controller Learning
Shuqi Zhao, Ke Yang, Yuxin Chen, Chenran Li, Yichen Xie, Xiang Zhang, Changhao Wang, Masayoshi Tomizuka

ICRA 2026

DexH2R: Task-oriented Dexterous Manipulation from Human to Robots
Shuqi Zhao*, Xinghao Zhu*, Yuxin Chen, Chenran Li, Yichen Xie, Xiang Zhang, Mingyu Ding, Masayoshi Tomizuka

IEEE/ASME Transactions on Mechatronics(TMech)

PhyGrasp: Generalizing Robotic Grasping with Physics-informed Large Multimodal Models
Dingkun Guo*, Yuqi Xiang* Shuqi Zhao, Xinghao Zhu, Masayoshi Tomizuka, Mingyu Ding, Wei Zhan

IROS 2025

A Joint Modeling of Vision-Language-Action for Target-oriented Grasping in Clutter

Kechun Xu, Shuqi Zhao, Zhongxiang Zhou, Zizhang Li, Huaijin Pi, Yue Wang, Rong Xiong

ICRA 2023


Other Experiences

Selected Honors
  • Departmental First Year Doctoral Fellowships awarded by Department of Mechanical Engineering in University of California, Berkeley, 2023.